IA y datos · UNIR
Simulación y deconvolución de observaciones astronómicas
Degradación controlada de una imagen de Saturno con una PSF y ruido gaussiano o de Poisson, restauración con Wiener supervisado y no supervisado y con Richardson–Lucy, pruebas con estadísticas erróneas y restauración a ciegas de la galaxia M100.
1. Convolución del objeto con la PSF
El universo es nítido, pero nuestros “ojos”, los telescopios, no lo son. Para aprender a “limpiar” las imágenes del cosmos, primero hay que entender exactamente cómo se ensucian. En esta práctica se tomó una imagen ideal de Saturno como referencia (ground truth, GT) y se sometió a un proceso de degradación realista.
Ningún instrumento óptico es perfecto: debido a la difracción, cada punto de luz se emborrona y forma una mancha llamada PSF (Point Spread Function). Este efecto se replicó mediante una convolución, una operación matemática que redistribuye la intensidad de cada píxel hacia sus vecinos y transforma el GT en una respuesta observacional degradada. Después se incorporó la naturaleza estocástica de la captura mediante dos tipos de ruido:
- Ruido blanco gaussiano aditivo (AWGN): representa el ruido de lectura electrónico y el ruido térmico del sensor.
- Ruido de Poisson: también conocido como shot noise, representa la estadística propia del conteo de fotones, inherente a la naturaleza de la luz.
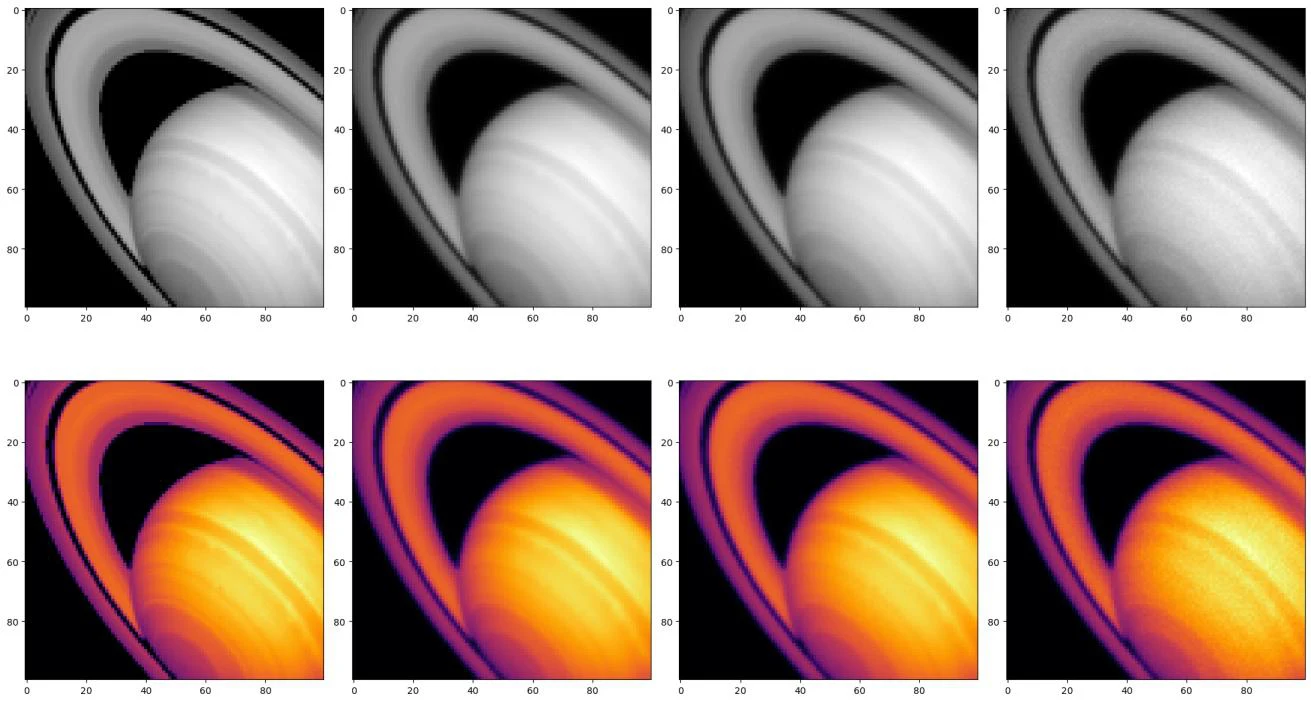
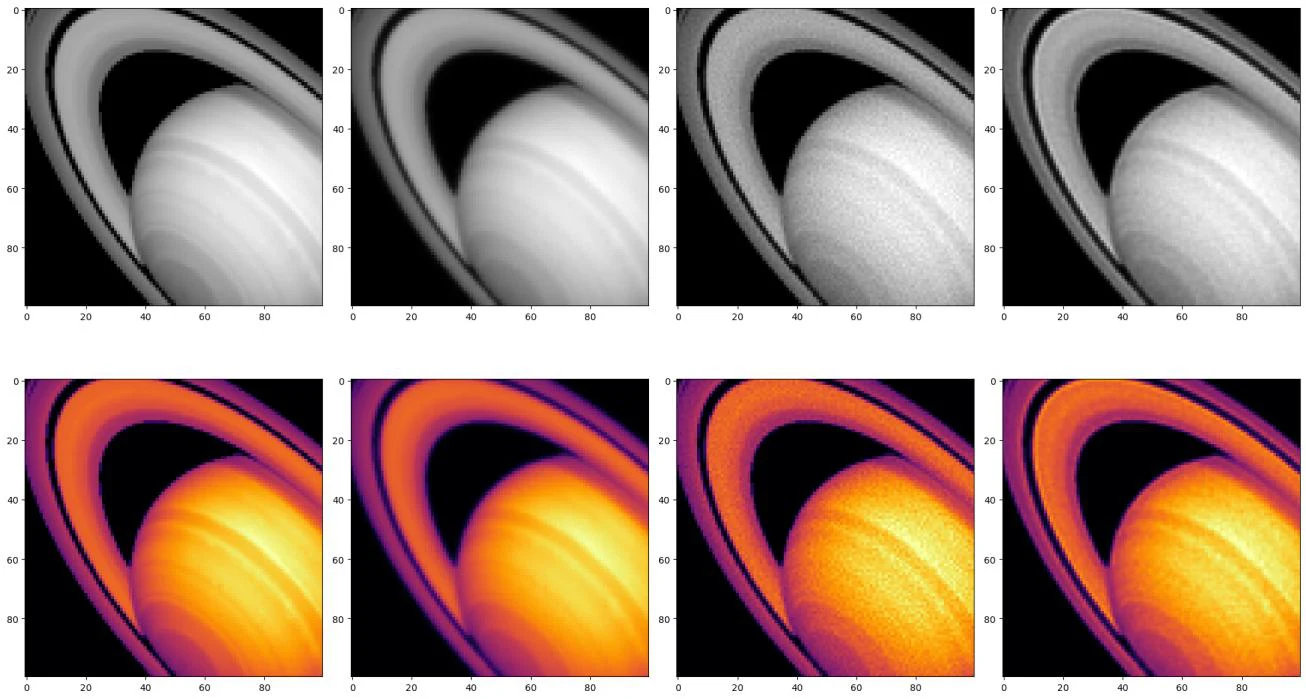
Para cuantificar la degradación se calculó la relación señal-ruido (SNR) en cada caso (Tabla 1 del Anexo I). Ambas simulaciones comparten una SNR cercana a ~7,8; partir de este nivel de “suciedad” equivalente es clave para comparar de forma justa cómo afectan dos naturalezas estadísticas distintas a la calidad de la imagen. Mientras que el brillo medio permanece estable, la desviación estándar revela la magnitud de la incertidumbre introducida: los píxeles perfectos del GT se han transformado en una captura “real” (Imagen 1 del Anexo II), en la que la señal científica lucha por sobresalir frente al grano y el desenfoque.
2. Restauración Wiener supervisada
El siguiente reto es revertir el daño. La restauración Wiener supervisada es un algoritmo que busca un equilibrio matemático entre dos problemas: enfocar la imagen (deshacer la PSF) sin amplificar el ruido. Se llama “supervisada” porque el parámetro de regularización K debe calibrarse manualmente. Para evaluar la fidelidad de la reconstrucción frente al GT se utilizó el error cuadrático medio (MSE): cuanto menor es, mejor es la restauración. Al aplicar varios valores de K se observó un comportamiento interesante:
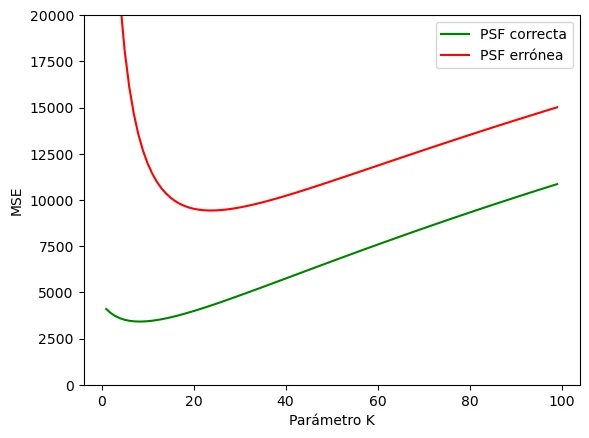
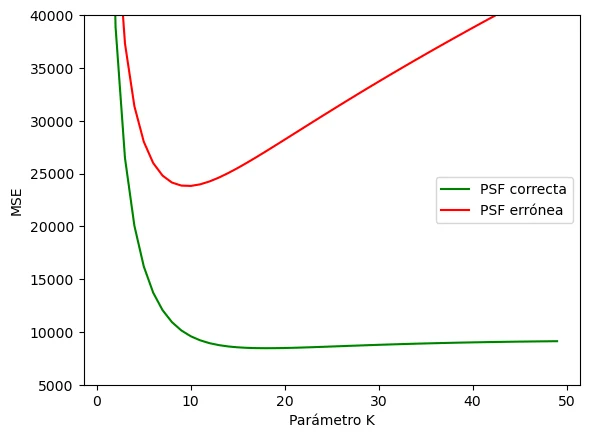
- Con la PSF correcta: el punto óptimo se alcanza en K = 8, con un MSE mínimo de 3418,44. Físicamente, ahí se rescata el máximo detalle de los anillos antes de que el ruido electrónico destruya la imagen.
- Con la PSF errónea: el algoritmo se pierde y su mejor intento exige K = 24, estancándose en un error de 9428,39, casi el triple.
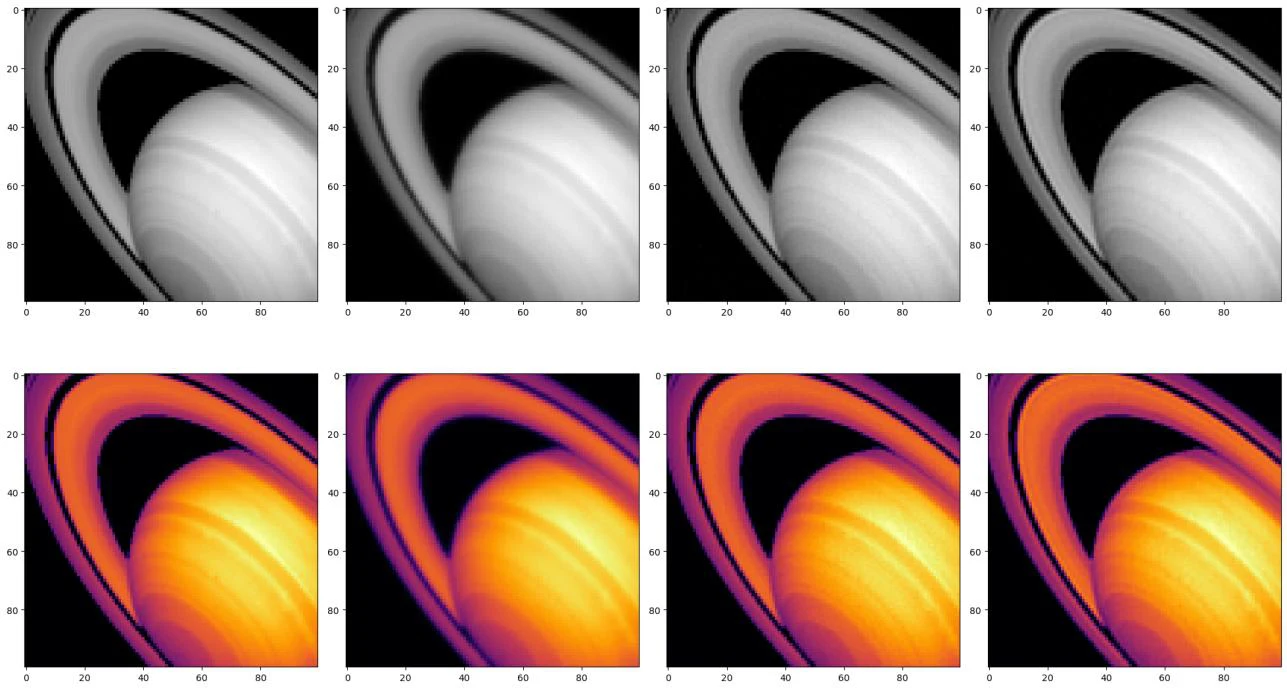
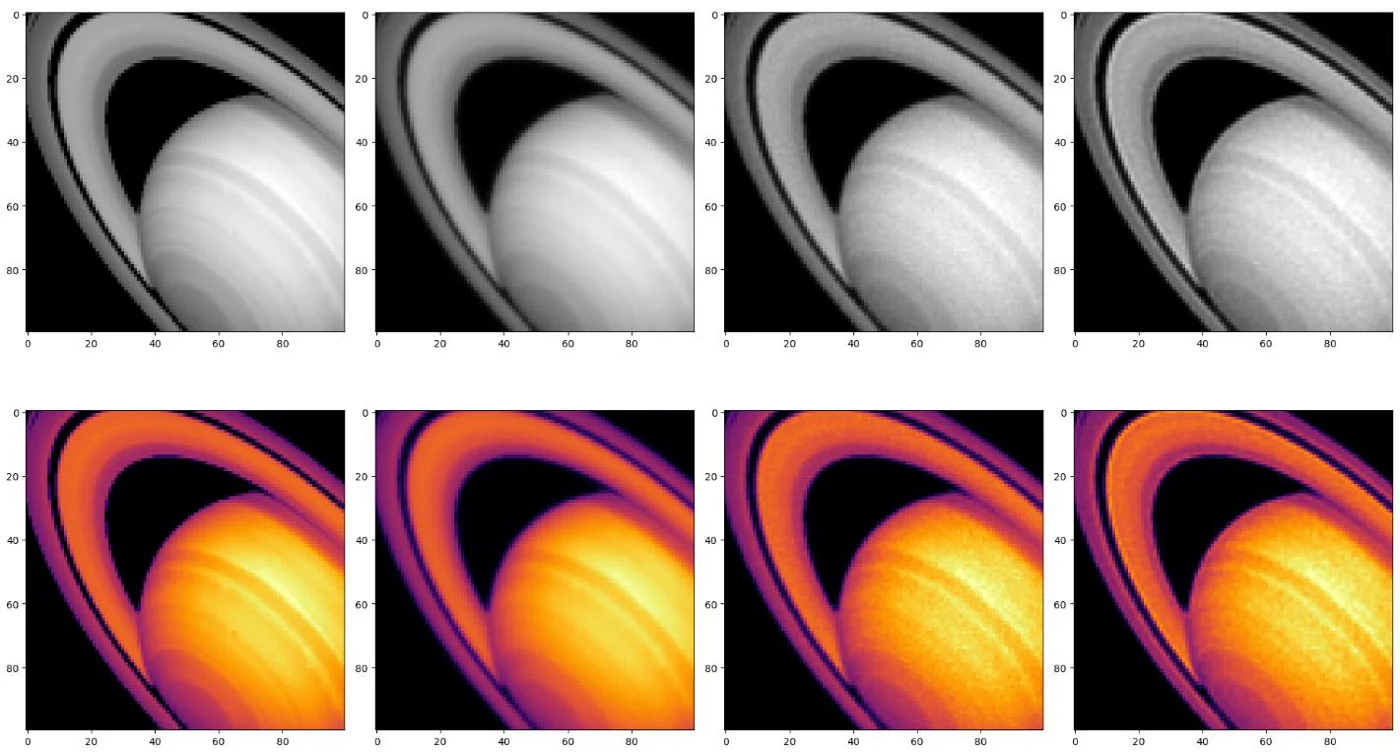
La Imagen 2 del Anexo II muestra cómo, en la curva roja, una mala elección de la PSF condena la reconstrucción desde el inicio: incluso en su punto más bajo, el error sigue siendo altísimo. Esto demuestra que conocer el instrumento es vital. La Imagen 3 del Anexo II muestra la matriz de imágenes tras la aplicación del filtro Wiener supervisado, cuya interpretación se recoge en su pie.
Interpretación de las métricas. Para validar cuantitativamente este rescate se recurrió a dos métricas: el MSE y la PSNR (relación señal-ruido de pico), medida en decibelios (dB), en la que un valor más alto indica mayor fidelidad. Los resultados (Tabla 2 del Anexo I, calculados sobre el recorte central de la imagen) confirman un evidente salto de calidad: al pasar de la imagen borrosa a la reconstrucción con la PSF correcta, el MSE cae drásticamente (casi un 95 %) y la PSNR sube casi 13 dB. Esto significa que el filtro de Wiener ha logrado recuperar una cantidad masiva de información estructural “escondida” por el desenfoque instrumental.
3. Restauración Wiener no supervisada
En este caso se deja que el algoritmo estime automáticamente el parámetro K, analizando la estadística de la imagen borrosa para separar la estructura real de Saturno del ruido aleatorio. Esto supone una ventaja en escenarios reales, en los que no se dispone de un modelo perfecto con el que calcular el MSE.
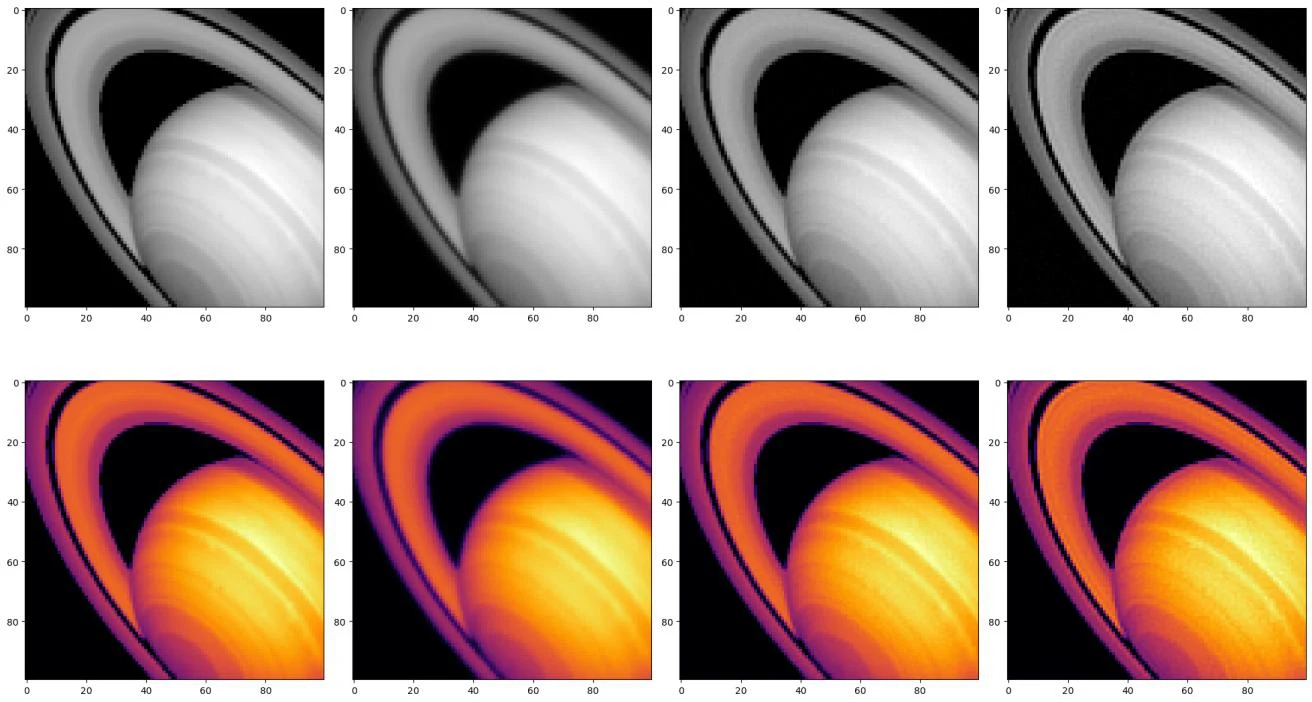
Los resultados (Imagen 4 del Anexo II) muestran un comportamiento similar al del método supervisado, lo que valida que la estimación automática del algoritmo es bastante precisa, sobre todo con la PSF correcta. Igual que antes, al usar la PSF incorrecta vuelven a aparecer artefactos cerca de la división de Cassini y en el borde del planeta. Las métricas se recogen en la Tabla 3 del Anexo I.
¿Qué método ofrece mejores resultados, el Wiener supervisado o el no supervisado? ¿Cuál se usaría en una situación real? Numéricamente, el método supervisado sigue siendo superior, con una PSNR de 43,44 dB y un MSE de 4260,49, gracias a que permite “hacer trampa” escaneando K frente al GT. Sin embargo, en una investigación astronómica real la elección lógica es el Wiener no supervisado: en la práctica profesional no se dispone del objeto perfecto para optimizar parámetros a mano. Por ello, aunque el enfoque automático sea ligeramente menos preciso, su capacidad para estimar la relación señal-ruido basándose únicamente en los datos observados lo convierte en la herramienta operativa más robusta y realista.
4. Restauración Richardson–Lucy
Este enfoque está diseñado específicamente para modelar el ruido de Poisson. Al aplicarlo, el algoritmo refina la estructura de Saturno paso a paso mediante factores de corrección sucesivos. En Richardson–Lucy (RL), el parámetro que se ajusta es el número de iteraciones. El análisis de los resultados revela un claro comportamiento de semiconvergencia (Imagen 5 del Anexo II).
Iteraciones e interpretación visual. Se eligieron K3 = 18 iteraciones para la PSF correcta y K4 = 10 para la errónea, por los motivos expuestos. Ambas reconstrucciones mejoran la imagen borrosa, aunque de forma menos espectacular que con Wiener. Richardson–Lucy tiende a producir resultados más “granulados” (Imagen 6 del Anexo II) porque no penaliza explícitamente el ruido. Con la PSF correcta, los anillos se diferencian del disco y se aprecian los gradientes de brillo del planeta; con la errónea, el contraste mejora, pero los bordes aparecen ondulados y surgen pequeños “grumos” donde antes había un gradiente liso.
Pese a ello, se coincidió en que, visualmente, la reconstrucción con la PSF incorrecta resulta más agradable que la correcta: no todo lo que parece “bonito” es científicamente correcto. Por último, iterando manualmente con el parámetro K3, con un valor inferior al que da el mínimo se obtiene un mejor resultado visual (Imagen 6b del Anexo II), pero peores indicadores numéricos (Tabla 4 del Anexo I).
5. Restauración con estadísticas erróneas
En esta prueba se cruzaron los algoritmos con ruidos para los que no fueron diseñados: el algoritmo RL con la imagen con ruido AWGN y el filtro de Wiener con la imagen con ruido de Poisson, siempre con la PSF correcta.
5.1. Wiener con AWGN frente a Wiener con Poisson
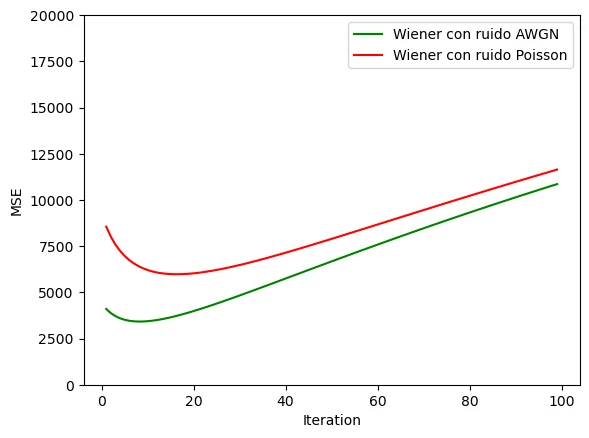
Las curvas de error (Imagen 7 del Anexo II) revelan que, aunque ambas tienen la forma de U típica de la regularización, la restauración de Wiener con ruido de Poisson siempre queda por encima: el filtro asume ruido gaussiano y, cuando recibe ruido de Poisson, hace lo que puede, pero arrastra un error de modelo que no se elimina con ningún K. Sus métricas de PSNR y MSE se recogen en la Tabla 5 del Anexo I, evaluadas con K = 99.
¿Cuándo usar el filtro de Wiener con ruido de Poisson? La evidencia muestra que puede utilizarse eficazmente en dos escenarios astronómicos concretos:
- En regímenes de alto flujo: al observar objetos muy brillantes, la estadística de Poisson converge matemáticamente hacia una distribución gaussiana por el teorema central del límite, lo que hace físicamente válida la aproximación.
- En situaciones con severas limitaciones de recursos computacionales: al ser un método lineal de un solo paso en el dominio de Fourier, es órdenes de magnitud más rápido que el proceso iterativo de Richardson–Lucy, lo que lo hace ideal para procesar volúmenes masivos de datos (surveys astronómicos) o generar previsualizaciones en tiempo real en el propio telescopio.
5.2. RL con Poisson frente a RL con AWGN
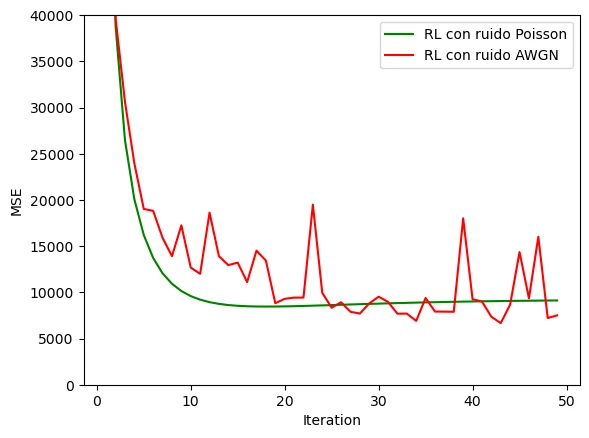
La situación es simétrica a la anterior. En la Imagen 8 del Anexo II se observa que Richardson–Lucy sobre ruido de Poisson, su escenario natural, baja suavemente y se estabiliza cerca de la iteración 18. Sin embargo, al forzar el algoritmo con AWGN, el perfil del MSE sufre fuertes oscilaciones e inestabilidades numéricas a lo largo de las iteraciones. Como el núcleo probabilístico de Richardson–Lucy no está diseñado para tratar la distribución homogénea del ruido electrónico, el filtro interpreta las fluctuaciones térmicas del fondo como señales reales, lo que provoca picos de error espurios y un comportamiento caótico que invalida su uso en este tipo de escenarios.
6. Restauración realista de M100
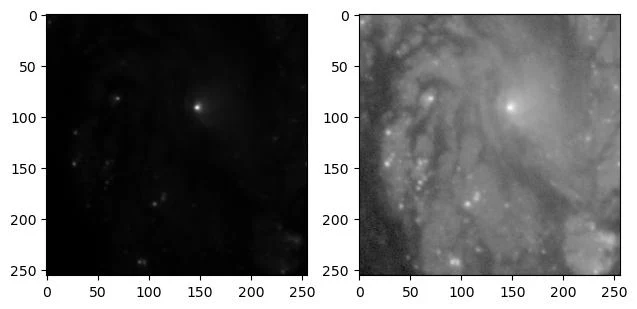
Para simular un escenario observacional realista se importó la imagen de la galaxia M100 en formato FITS (Imagen 9 del Anexo II), prescindiendo del conocimiento de la PSF instrumental y del GT. El análisis estadístico primario reveló un rango dinámico de 9 a 7653 cuentas y una relación señal-ruido extremadamente baja (SNR = 1,19).
¿Qué ruido es? El grano del fondo negro es totalmente homogéneo y fino, y cubre por igual el espacio vacío y las zonas brillantes de la galaxia: no se concentra solo donde hay luz. Se trata, por tanto, de ruido blanco gaussiano (AWGN).
Al no disponer del GT para iterar a mano, se descartan el método supervisado y Richardson–Lucy a ciegas (que sería caótico, por las oscilaciones observadas con AWGN), y la herramienta científica adecuada es el Wiener no supervisado: el propio filtro estima automáticamente la estadística espacial del ruido electrónico. Aun así, se probó también Richardson–Lucy para una comparación visual objetiva.
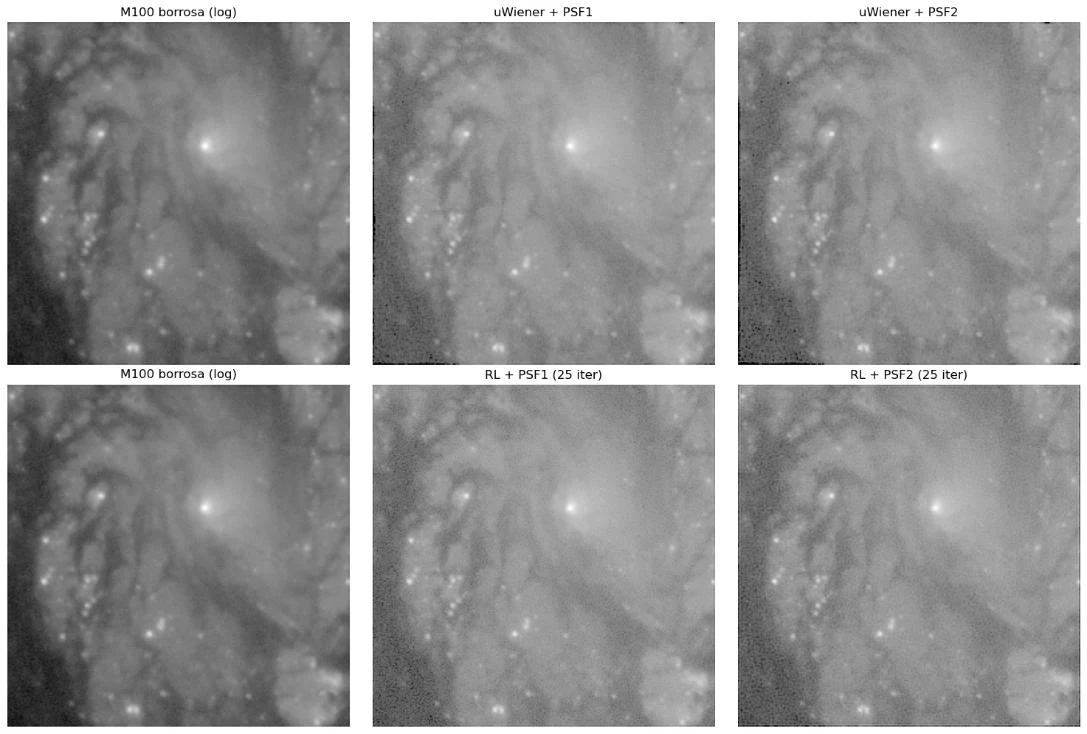
Para resolver la restauración en un escenario ciego se evaluaron de forma cruzada los algoritmos Wiener no supervisado y Richardson–Lucy frente a las dos PSF candidatas. La inspección visual de las reconstrucciones (Imagen 10 del Anexo II) determina que el Wiener no supervisado con la PSF 1 ofrece la restauración científicamente óptima. Con esa combinación, los puntos brillantes (cúmulos estelares) de los brazos espirales de la izquierda se ven más pequeños, redondos y compactos, es decir, mejor enfocados; con la PSF 2, esos mismos puntos aparecen ligeramente más estirados o borrosos y el fondo se percibe más “sucio”. La PSF 1 es la verdadera descripción óptica del telescopio simulado.
Conclusión
Este laboratorio muestra que el éxito de la restauración astronómica reside en tres pilares fundamentales, extraídos de las simulaciones con Saturno y del caso real de M100:
- La consistencia estadística entre el algoritmo y la naturaleza física del ruido (AWGN para Wiener y Poisson para Richardson–Lucy) es más crítica que la propia afinación de los parámetros.
- El conocimiento preciso del instrumental (la PSF) es el factor más determinante del proceso, ya que un modelo óptico erróneo induce artefactos geométricos destructivos imposibles de corregir.
- Ante escenarios observacionales reales sin un modelo de referencia (ground truth), los enfoques no supervisados son la única alternativa metodológica robusta y honesta, y demuestran su viabilidad operativa al estimar la relación señal-ruido exclusivamente a partir de los datos del telescopio.
Todos los resultados numéricos, gráficas y restauraciones se obtuvieron con un cuaderno de Jupyter que contiene el código completo y las salidas reproducibles de cada paso.
Anexo I. Tablas
Las métricas de estas tablas se calcularon sobre el recorte central de 100 × 100 píxeles que contiene a Saturno, mientras que las curvas de MSE de las Imágenes 2, 5, 7 y 8 se calcularon sobre la imagen completa. Por eso las cifras de las tablas y las de las curvas no coinciden.
| Fuente de ruido | SNR | Media | Desviación estándar |
|---|---|---|---|
| Gaussiano (AWGN) | 7,79 | 7842,41 | 1005,91 |
| Poisson (shot noise) | 7,76 | 7843,60 | 1009,98 |
Tabla 1. Métricas de calidad (SNR) y parámetros estadísticos tras la inducción de ruido AWGN y de Poisson.
| Imagen / reconstrucción | PSNR (dB) | MSE |
|---|---|---|
| Imagen borrosa (con ruido) | 30,45 | 84.769,55 |
| Reconstrucción con PSF errónea | 36,36 | 21.743,44 |
| Reconstrucción con PSF correcta | 43,44 | 4260,49 |
Tabla 2. Métricas de la restauración Wiener supervisada.
| Imagen / reconstrucción | PSNR (dB) | MSE |
|---|---|---|
| Imagen borrosa (con ruido) | 30,45 | 84.769,55 |
| Reconstrucción con PSF errónea | 35,49 | 26.574,09 |
| Reconstrucción con PSF correcta | 42,17 | 5704,73 |
Tabla 3. Métricas de la restauración Wiener no supervisada.
| Imagen / reconstrucción | PSNR (dB) | PSNR (dB)* | MSE | MSE* |
|---|---|---|---|---|
| Imagen borrosa (con ruido) | 30,45 | 30,45 | 84.769,55 | 84.769,55 |
| Reconstrucción con PSF errónea | 31,49 | 31,42 | 66.703,74 | 67.804,83 |
| Reconstrucción con PSF correcta | 34,77 | 33,04 | 31.359,71 | 46.754,87 |
Tabla 4. Métricas de Richardson–Lucy con las iteraciones óptimas por MSE (K3 = 18, K4 = 10). *Con K3 = 5 (mejor resultado visual, peor métrica).
| Configuración de restauración | PSNR (dB) | MSE |
|---|---|---|
| Wiener con ruido de Poisson (estadística errónea) | 34,73 | 31.656,39 |
| Wiener con ruido AWGN (estadística correcta) | 35,52 | 26.417,91 |
Tabla 5. Métricas del filtro de Wiener con estadística correcta (AWGN) frente a errónea (Poisson), con la PSF correcta. Ambas se evaluaron con el último valor del barrido de regularización (K = 99), no con el óptimo de cada caso.
Anexo II. Imágenes